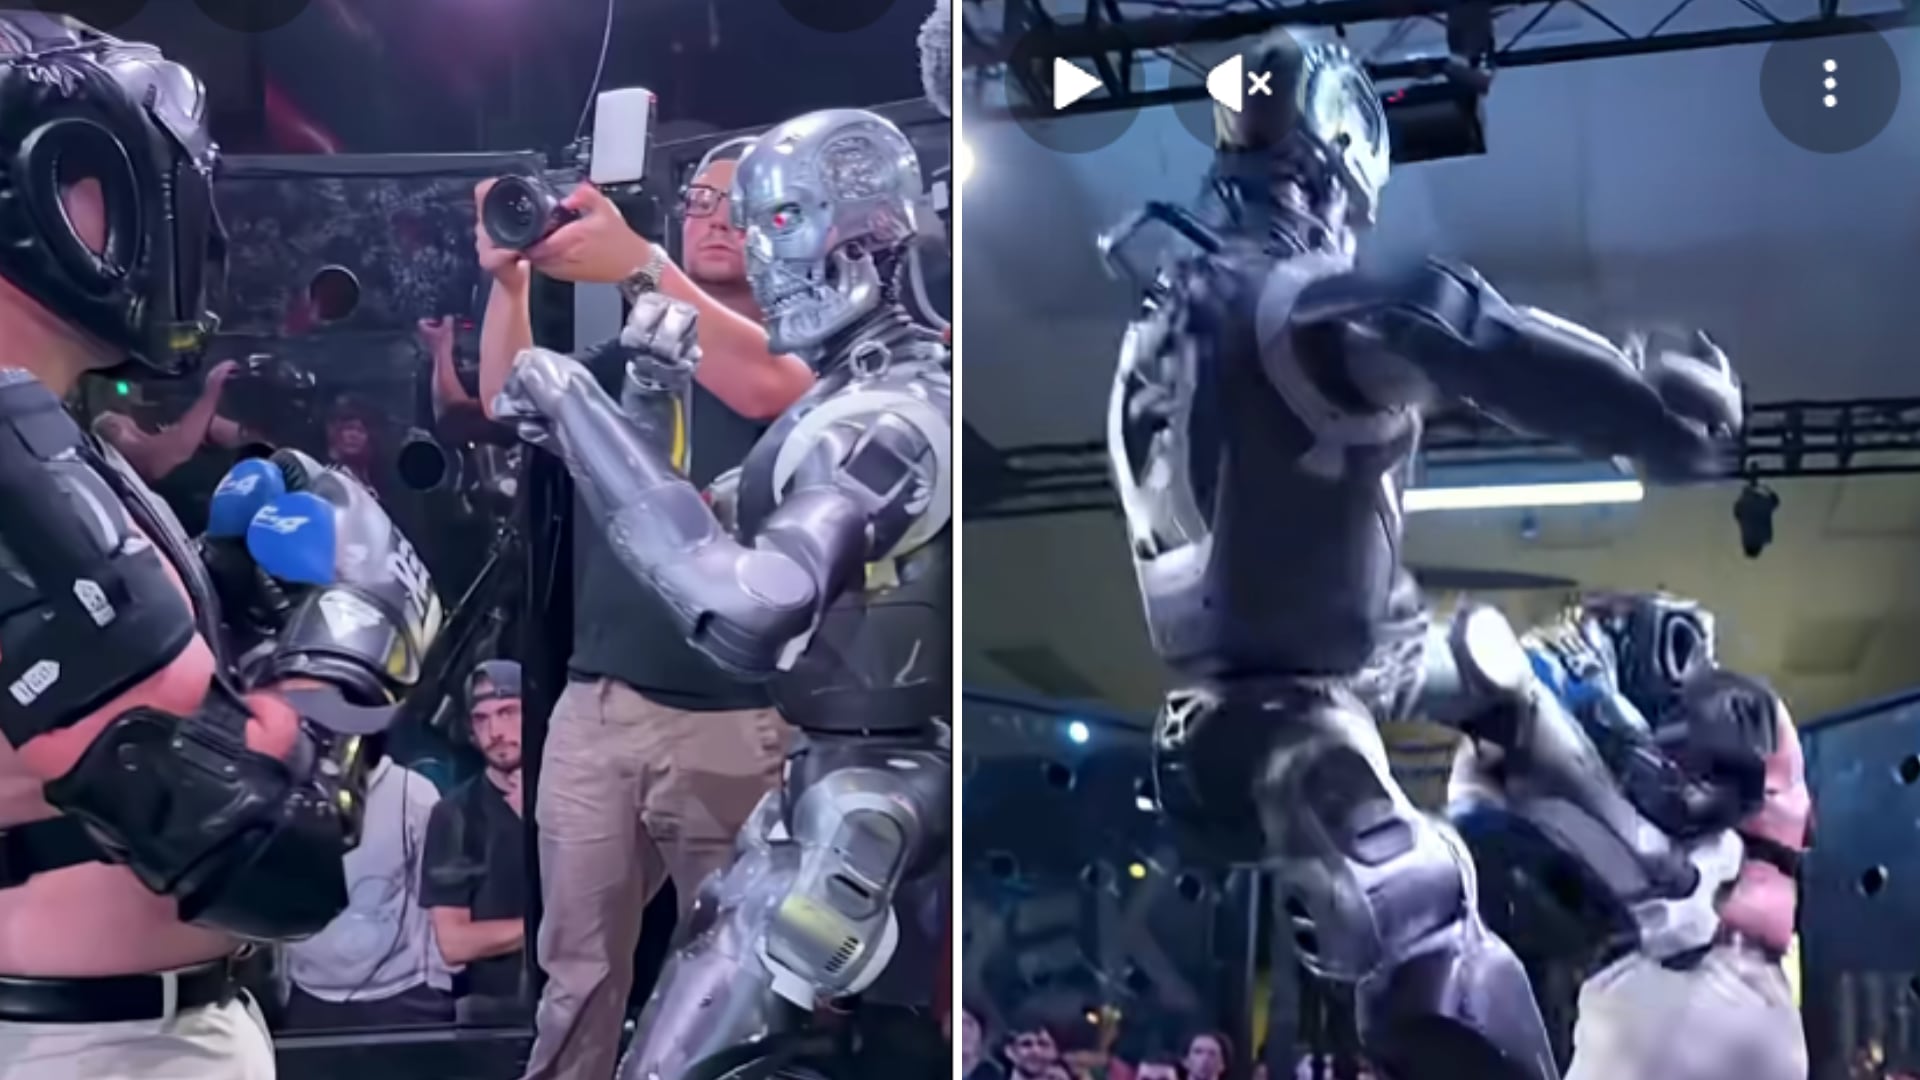 policiales
El video de boxeo entre el influencer Frankie LaPenna y un robot: fue tan real que hubo lesiones
El robot era operado a distancia por un piloto humano mediante un sistema de realidad virtual, similar al control de un dron
📱 Ver más noticias en Prensly Leer la nota original ↗